「フィジカルAIと生成AIは、何が違うの?」「ロボットに使われるAIのことなの?」と、言葉は聞いたことがあっても違いを説明するのは難しいと感じる方は多いのではないでしょうか。
生成AIは文章や画像を作る技術として身近になりましたが、フィジカルAIは現実の空間を認識し、機械や設備の動きにつなげるためのAIです。
両者は競い合うものではなく、それぞれに得意な役割があります。
この記事では、フィジカルAIと生成AIの違いを基本からやさしく整理し、従来型ロボットとの違いや活用が期待される現場、導入時に確認したいポイントまで解説します。
「考えるAI」が現実世界でどのように動きへつながるのかを知ると、ニュースや仕事で耳にするAIの話題も、ぐっと理解しやすくなるでしょう。
この記事でわかること
- フィジカルAIと生成AIの役割と基本的な違い
- フィジカルAIが「見る・判断する・動く・確かめる」を繰り返す仕組み
- 従来型ロボットとフィジカルAI搭載ロボットの違い
- フィジカルAIの活用が期待される現場と、導入前に検討したい点
フィジカルAIと生成AIの違いは、現実世界で行動するかデジタル情報を生成するかにある
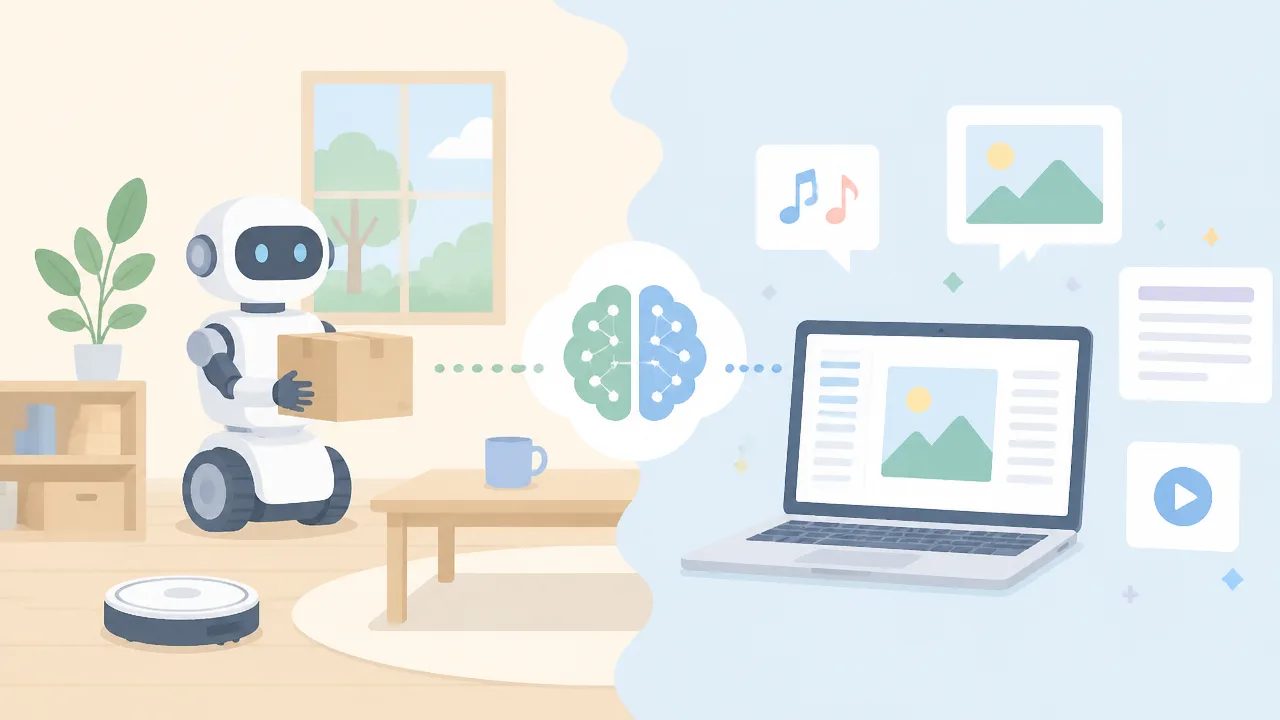
フィジカルAIと生成AIの大きな違いは、現実の空間で機械を動かすことを目指すか、画面上で情報を作り出すかという点にあります。
生成AIは文章や画像などを生成する技術であり、フィジカルAIは周囲の状況を読み取り、機械や設備の動きにつなげる技術です。
どちらが優れているという関係ではなく、活躍する場所と役割が異なると考えると、違いをつかみやすくなります。
| 比較する点 | 生成AI | フィジカルAI |
|---|---|---|
| 主な役割 | デジタル情報を作る | 現実の状況に合わせて機械の動きに関わる |
| 扱うもの | 文章・画像・音声・動画・プログラムなど | カメラ映像・センサー情報・機械の状態など |
| 結果として表れるもの | 画面上の回答や作品 | ロボットや機器による現場での動作 |
| 身近なイメージ | メール文の下書きや画像作成 | 物を運ぶ、指定の場所へ移動する、設備を操作する |
生成AIは文章・画像・音声などを作るAI
生成AIは、利用者から受け取った指示や質問をもとに、文章、画像、音声、動画、プログラムなどを新しく作り出すAIです。
たとえば「旅行のお知らせ文をやわらかい表現で作って」と頼むと、目的に合わせた文章案を提示してくれます。
写真の雰囲気を変えた画像を作ったり、会議内容を整理したりすることも、生成AIの得意な領域です。
このように生成AIは、人が考えたり表現したりする作業を、デジタル上で支える存在として活用されています。
生成された内容は、資料作成やアイデア出し、コミュニケーションの補助などに役立てやすい一方で、そのまま現実の物に触れたり、設備を操作したりすることが主な目的ではありません。
生成AIが出すのは基本的に情報であり、その情報を見て実際に行動するのは人や別の機械です。
フィジカルAIは周囲を認識して機械を動かすAI
フィジカルAIは、カメラや各種センサーから得た情報をもとに、現実の環境を捉え、機械の動きに結び付けるAIです。
「フィジカル」には身体的・物理的という意味があり、画面の中だけで完結せず、現実世界に働きかけることが特徴です。
たとえば、周囲にある物の位置や通路の状態を把握しながら、運搬機器の移動や作業機器の操作を支える場面が考えられます。
フィジカルAIが扱うのは、文字情報だけではありません。
映像、距離、明るさ、温度、力のかかり方、機械の稼働状況など、現場で得られる多様な情報を活用することがあります。
こうした情報には変化が起こりやすいため、フィジカルAIには、その時々の状況を踏まえて機械の動作を調整する役割が期待されています。
ただし、実際にどこまで任せられるかは、使う場所や機械の種類、安全のための設計によって異なります。
両者は対立するものではなく役割が異なる
生成AIとフィジカルAIは、似た言葉として扱われることがありますが、担当する仕事は同じではありません。
生成AIは「何を伝えるか」「どのような案を出すか」といった情報づくりに強みがあり、フィジカルAIは「現実の環境でどう機械を動かすか」という部分に関わります。
違いをシンプルに整理すると、次のようになります。
- 生成AI:言葉や画像などの形で、考えや情報を届ける
- フィジカルAI:周囲の状態を踏まえ、機械による物理的な作業を支える
- 共通点:学習したデータや入力情報をもとに、目的に合う結果を導こうとする
つまり、生成AIは「デジタル上の表現」を担い、フィジカルAIは「現実空間での働きかけ」を担う技術だといえます。
この基本的な違いを押さえておくと、ニュースや製品紹介でフィジカルAIという言葉を見かけたときも、単に会話ができるAIではなく、現場の機械や設備と関わるAIとして理解しやすくなるでしょう。
フィジカルAIはロボットそのものではなく、ロボットなどに判断力を与える仕組み
フィジカルAIは、ロボットのような機械そのものを指す言葉ではなく、機械が周囲の状況に合わせて判断し、動作を選ぶための知能にあたる仕組みです。
つまり、ロボットが「身体」だとすれば、フィジカルAIはその身体を目的に合わせて動かすための「考える力」と捉えるとわかりやすいでしょう。
このため、活用先は人の形をしたロボットに限られず、移動する車両や工場の設備など、現実の空間で動くさまざまな機械に広がっています。
ロボットは身体、フィジカルAIは考えて動くための知能
ロボットとフィジカルAIは、ひとまとめに語られやすいものの、担う役割は異なります。
ロボットには、腕、車輪、カメラ、センサー、モーターといった部品があり、物を持つ、移動する、扉を開けるといった物理的な動作を行います。
一方のフィジカルAIは、カメラやセンサーから得た情報を手がかりにして、今どのような動きが適しているかを考える部分です。
たとえば、同じ「箱を運ぶ」という作業でも、箱の置かれた場所や通路の状態が毎回同じとは限りません。
こうした違いに応じて、進む方向や腕の動かし方などを調整する判断を支えるのが、フィジカルAIの役割です。
| 区分 | 主な役割 | たとえ |
|---|---|---|
| ロボット・機械 | つかむ、運ぶ、移動するなど、実際に動作する | 身体や手足 |
| フィジカルAI | 周囲を踏まえて、動作の選択や調整を支える | 状況を考える力 |
| センサー | 映像や距離など、周囲の情報を取り込む | 目や耳 |
ただし、フィジカルAIがあれば、どのロボットでもすぐに複雑な作業をこなせるわけではありません。
機械の形状、搭載されているセンサー、動かせる範囲、作業場所の整備状況などによって、できることは変わります。
フィジカルAIは機械を魔法のように万能にするものではなく、機械が状況に応じて働くための判断を支える技術と理解しておくことが大切です。
自動運転車や産業機械にもフィジカルAIは活用される
フィジカルAIというと人型ロボットを思い浮かべるかもしれませんが、活用の対象はロボットに限られません。
自動運転車、配送用の移動機器、農業用の機械、工場内で使われる産業機械なども、周囲の環境を認識しながら動くため、フィジカルAIと関わりが深い分野です。
たとえば自動運転車では、道路上の車両や歩行者、信号、天候による見え方の違いなど、多くの情報を踏まえる必要があります。
産業機械でも、部品の位置や作業対象の状態が少し変わるだけで、必要な動きが変わる場合があります。
このように、現実の場所で機械を安全に扱うための判断が求められる場面で、フィジカルAIの考え方が活用されています。
-
移動する機械:周囲との距離や進行方向を考慮する。
-
物を扱う機械:対象物の位置や向きに合わせて動かす。
-
作業用の機械:作業環境の変化に応じて動作を調整する。
なお、実際の機械では、フィジカルAIだけに任せるのではなく、あらかじめ定めた制御方法や人による確認と組み合わせて運用されることもあります。
ヒューマノイドはフィジカルAIの活用先の一つ
ヒューマノイドとは、頭、胴体、腕、脚などを備えた、人に近い形のロボットを指す言葉です。
人が使う道具や設備は、人の体格や動きを前提に作られていることが多いため、人型のロボットは既存の環境になじみやすい可能性があります。
たとえば、棚に手を伸ばす、物を持ち替える、通路を移動するといった動作では、周囲の状態に応じた細かな判断が必要になります。
そこでヒューマノイドにフィジカルAIを組み合わせ、人のいる空間で状況に合わせて動く力を高めようとする取り組みが進められています。
ただし、ヒューマノイドはフィジカルAIを使うための唯一の形ではありません。
車輪型の移動ロボットやアーム型の機械、車両や設備などにも活用できるため、フィジカルAIは「人型ロボットの技術」ではなく、現実世界で動く機械に応用できる考え方として捉えるとよいでしょう。
フィジカルAIは「見る・判断する・動く・確かめる」を繰り返して作業する
フィジカルAIは、一度だけ指示された動きを実行するのではなく、周囲を認識し、状況に合わせて判断し、動いた結果を確認する流れを繰り返します。
この繰り返しがあるため、物の位置が少し変わった場合や、人が近くを通る場合にも、次の動きを調整しながら作業を進めやすくなります。
現実の環境は常に同じ状態ではないため、フィジカルAIでは「動作の前」と「動作の後」の両方を捉えることが大切です。
| 流れ | フィジカルAIが行うこと | 身近な作業に置き換えた例 |
|---|---|---|
| 見る | カメラやセンサーで周囲の状態を捉える | 机の上にある物の位置を確認する |
| 判断する | 距離や向き、障害物などを基に動きを選ぶ | どの方向から手を伸ばすか考える |
| 動く | ロボットアームや車輪などを動かす | 物をつかむ、目的地へ近づく |
| 確かめる | 動作後の状態を再び認識する | 物を落としていないか、目的の場所に置けたか確認する |
カメラや各種センサーで周囲の状況を捉える
フィジカルAIが作業を始めるには、まず自分の周囲で何が起きているかを捉える必要があります。
人が目や手触り、耳から情報を受け取るように、機械はカメラや距離を測るセンサー、力を感じるセンサーなどを使います。
カメラの映像からは、物の形や色、置かれている場所、人の動きなどを読み取る手がかりを得られます。
距離を測るセンサーは、壁や棚、床、近くにある物との間隔を把握する際に役立ちます。
また、アームの先端などに付いたセンサーは、物に触れたときの押す力や持ち上げる際の重さの変化を捉えるために使われます。
一つの情報だけで決めず、複数の情報を組み合わせることが、周囲の状況をより丁寧に把握することにつながります。
たとえば、カメラでは箱が見えていても、距離の情報を加えることで、どの程度手前にあるのかを判断しやすくなります。
ただし、暗さや反射、物が重なって見える状態などでは、情報を捉えにくいこともあります。
そのため実際の運用では、設置場所の明るさや通路の整え方など、機械が状況を認識しやすい環境づくりも大切になります。
位置・距離・力加減などを基に動作を判断する
周囲の情報を捉えた後は、その情報を基に「次にどのように動くか」を判断します。
このときに考慮される要素には、目的の物までの位置や距離、物の向き、通れる空間の広さ、触れるときの力加減などがあります。
たとえば、棚から商品を取る作業では、商品までアームを近づける経路だけでなく、周囲の商品に触れにくい角度や、つかむ位置を選ぶ必要があります。
移動する機械の場合は、目的地へ向かう方向に加えて、人や台車などとの距離を見ながら、進む速さや経路を調整します。
判断の内容は、作業の目的によって異なります。
-
物を運ぶ場合は、落とさずに安定して持てるかを考えます。
-
仕分ける場合は、対象物の種類や置き場所を見分けます。
-
移動する場合は、通行の妨げにならない経路を選びます。
-
組み立てる場合は、部品の向きや差し込む力を調整します。
ここで重要なのは、あらかじめ決めた動きをそのまま繰り返すだけではなく、得られた情報に応じて次の動作を選ぶ点です。
同じ作業に見えても、物の置かれ方や周囲の空き具合が変われば、適した動きも変わります。
動作後の変化を再び認識して調整する
フィジカルAIの特徴は、動作を行った後にも周囲を確認し、必要に応じて次の動きを調整するところにあります。
たとえば物をつかもうとしても、少しずれて持ってしまったり、持ち上げた途中で傾いたりすることがあります。
その場合、カメラや力を感じるセンサーから得られる情報を基に、持ち直す、動きを止める、別の角度からやり直すといった対応を検討します。
箱を指定の場所へ置く作業でも、置いた後に箱の位置を確認し、ずれていれば次の動作で調整することがあります。
このような流れは、次のように整理できます。
-
周囲や対象物の状態を確認します。
-
目的に合う動作を選びます。
-
実際に動きます。
-
動いた結果と周囲の変化を確認します。
-
必要があれば、次の動作を修正します。
この循環を短い間隔で続けることで、フィジカルAIは変化のある環境でも作業を続けるための手がかりを得ます。
ただし、確認や調整ができるからといって、どのような状況でも問題なく対応できるわけではありません。
想定しにくい物の配置や急な環境変化がある場面では、動作範囲を設定したり、人が確認できる仕組みを用意したりすることが重要です。
生成AIだけでは現実の作業に対応しにくい理由がある
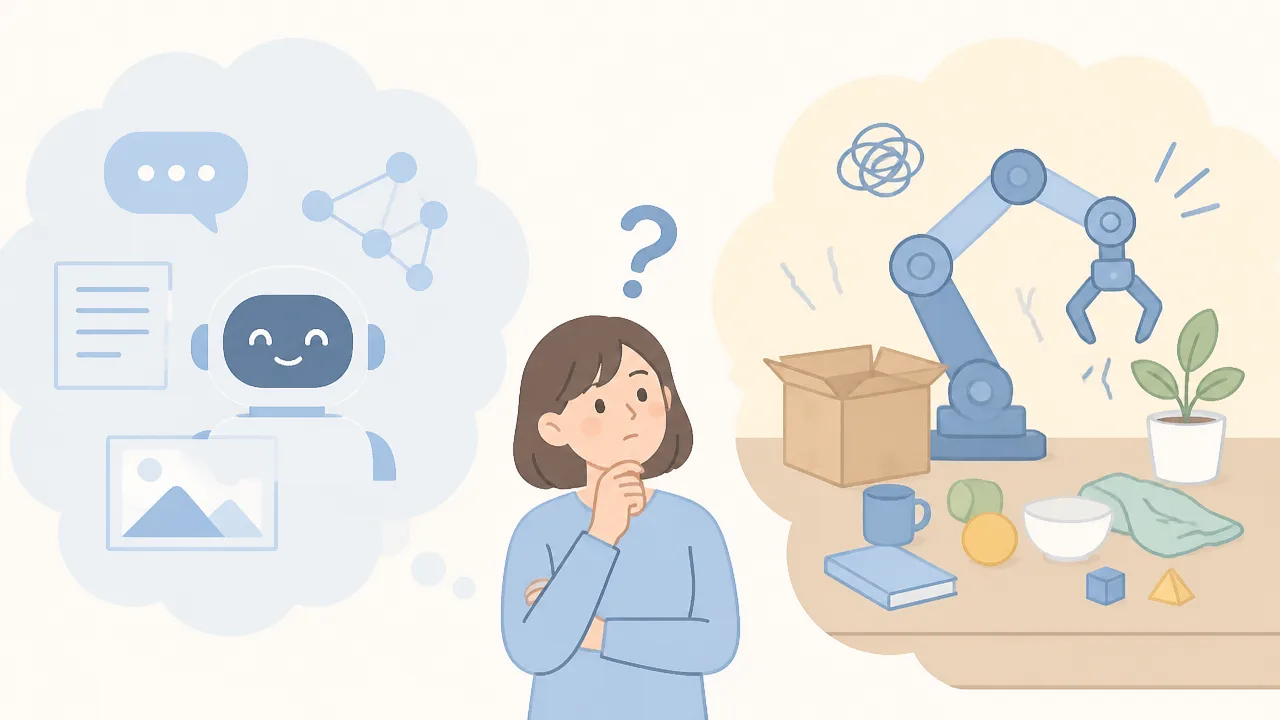
生成AIは文章や画像を作ったり、質問に答えたりすることには役立ちますが、現実の場所で物を安全に扱う作業を、それだけで担うことは簡単ではありません。
現場では、目の前の物の位置や周囲の人の動きなどを確かめながら、その時々に合った動作を選ぶ必要があるためです。
情報を言葉として扱う力と、現実空間を認識して動く力は役割が異なります。
現実の作業には距離や重さ、障害物などの把握が必要
生成AIは、与えられた文章や画像から内容を整理し、もっともらしい回答や提案を作る仕組みです。
一方で、荷物を運ぶ、棚から商品を取る、部品を組み立てるといった作業では、言葉だけでは足りない情報が数多くあります。
たとえば「箱を机の上に置いて」と指示されても、箱までの距離、机の高さ、通路の広さ、箱の持ちやすさなどが分からなければ、実際の動作は決めにくくなります。
箱が想定より重かったり、中身の偏りで傾きやすかったりする場合も、持ち上げ方や運ぶ速さを調整する必要があります。
また、床に置かれた台車や、通路に出ている荷物など、移動を妨げるものを見つけることも欠かせません。
| 必要になる情報 | 現場で考えられること |
|---|---|
| 距離や位置 | 対象物まで近づけるか、手や機械の先端が届くかを考える |
| 大きさや形 | つかめる場所があるか、通路を通れるかを確かめる |
| 重さや安定性 | 持ち上げ方や運搬中の揺れへの配慮を検討する |
| 障害物や空き具合 | ぶつかりにくい経路や作業場所を選ぶ |
このような情報は、作業場所に設置されたカメラやセンサーなどから得ることが想定されます。
生成AIが作業の目的や手順を言葉で整理する場面はあっても、現実の状態を細かく測り、動作に反映する仕組みは別途必要です。
同じ指示でも周囲の状況によって適切な動きは変わる
現実の作業では、同じ指示であっても、毎回まったく同じ条件になるとは限りません。
「棚の一番下から商品を取る」という指示でも、商品が奥にあるのか手前にあるのか、ほかの商品が近くに置かれているのかによって、適した動きは変わります。
作業者が近くにいる場合には、少し待ってから動いたほうがよい場面もあるでしょう。
照明の加減で見え方が変わったり、通路の一部が使われていたりすることもあります。
-
対象物が予定の位置にない場合は、周辺を探す必要があります。
-
通路がふさがれている場合は、別の移動経路を検討します。
-
持ち上げにくい向きで置かれている場合は、つかむ位置を変えることがあります。
-
人が近くを通る場合は、作業の開始を見合わせることが考えられます。
生成AIは「商品を取るための一般的な手順」を説明することはできますが、その場の配置や変化を自動で確かめ続けることは、生成AI単体では難しい部分です。
現実空間では、事前に作った計画をそのまま実行するのではなく、目の前の状況に合わせて動作を選び直すことが求められます。
人や物に配慮した安全な動作には継続的な確認が欠かせない
現場で機械が動く場合は、作業の正確さだけでなく、人や周囲の物に配慮することも大切です。
人の動きは予測どおりとは限らず、近くを通った人が急に立ち止まったり、置かれていた物が移動したりすることがあります。
そのため、一度周囲を確認してから動き始めるだけではなく、作業中にも状況を確かめる必要があります。
たとえば、運搬中に人が進行方向へ入った場合には、減速する、停止する、離れた経路を検討するといった対応が考えられます。
繊細な物や壊れやすい物を扱う場面では、力をかけすぎないことや、置く場所に十分な空きがあることも確認したい点です。
生成AIの回答は、入力された情報を基に作られます。
しかし、現場で起きた変化をすべて言葉で入力し続ける方法では、素早い対応が難しくなる場合があります。
だからこそ、現実の作業には、周囲の状態を把握する技術と、安全を考慮して動きを制御する技術を組み合わせることが重要です。
生成AIは作業内容の理解や指示の整理に活用しやすく、現場の認識や動作を担う仕組みと役割を分けることで、より実用的な使い方を検討しやすくなります。
従来型ロボットとフィジカルAI搭載ロボットでは、環境変化への対応力が異なる
従来型ロボットは、あらかじめ整えられた環境で同じ動作を正確に繰り返すことを得意とします。
一方でフィジカルAIを搭載したロボットは、物の位置や状態に変化があっても、その場の状況を踏まえて動き方を調整しやすい点が特徴です。
どちらが一方的に優れているというより、作業環境の変化の大きさによって向き・不向きが異なります。
| 比較項目 | 従来型ロボット | フィジカルAI搭載ロボット |
|---|---|---|
| 得意な環境 | 位置や手順が安定した環境 | 物や人の動きによって状況が変わりやすい環境 |
| 動作の決め方 | 事前に設定した動作を実行する | 周囲の状態を踏まえて動作を調整する |
| 向く作業 | 同じ部品を同じ位置で扱う作業 | 置き場所や対象物の状態が変わる作業 |
従来型ロボットは決められた手順の反復作業が得意
従来型ロボットは、「この位置にある部品を取る」「この順番で組み立てる」といった、決められた動作を安定して続ける場面で力を発揮します。
作業台の高さ、部品の向き、置き場所などがあらかじめ整えられていれば、速さや正確さを保ちやすくなります。
たとえば工場の生産ラインでは、同じ形の製品を一定の位置に流し、同じ工程を繰り返す作業に活用されてきました。
このような環境では、複雑な判断を毎回行わなくてもよいため、安定した品質で同じ作業を続けやすいことが大きな利点です。
ただし、部品の置かれる位置がずれたり、形の異なる物が混ざったりすると、設定の見直しが必要になる場合があります。
作業手順そのものは変わらなくても、対象物や周囲の条件が変わると、従来型ロボットでは対応しにくくなることがあります。
フィジカルAIは物の位置や状態の変化を踏まえて動きやすい
フィジカルAI搭載ロボットは、カメラや各種センサーから得た情報を活用し、対象物の位置、向き、大きさ、周囲の空き具合などを踏まえて動作を選びやすくします。
たとえば箱を運ぶ作業では、箱がいつも同じ場所にあるとは限らず、積まれ方や通路の状況も変わります。
このような場合に、目の前の状態に合わせて近づく位置や持ち方、進む経路を調整できれば、作業の選択肢を広げられます。
変化があることを前提に、動作を調整しやすい点が、従来型ロボットとの主な違いです。
また、対象物が少し傾いていたり、予定した場所に置かれていなかったりしても、状態を見分けながら対応方法を検討できる可能性があります。
ただし、どのような変化にも対応できるわけではなく、扱う物の種類や作業場所に合わせた学習や調整は必要です。
照明の変化、反射しやすい素材、似た形の物が多い環境などでは、認識の安定性を十分に確認することが大切になります。
すべての作業を任せるのではなく得意な場面を見極めることが大切
フィジカルAI搭載ロボットは柔軟な対応が期待されますが、すべての作業を自動化すればよいとは限りません。
作業内容によっては、従来型ロボットのほうが導入しやすく、安定した運用につながる場合もあります。
たとえば、対象物の種類も位置もほぼ変わらない工程では、従来型ロボットのシンプルな仕組みが適していることがあります。
反対に、扱う物が日によって変わる、置き方が一定ではない、人の作業と同じ場所で連携する、といった工程では、フィジカルAIの活用を検討しやすいでしょう。
- 作業対象の位置や形がどの程度変わるか
- 作業手順が毎回ほぼ同じか
- 例外的な対応がどれくらい発生するか
- 人による確認や判断を残す必要があるか
こうした点を整理すると、導入したい現場に必要なのが反復動作の安定性なのか、それとも変化への対応力なのかを判断しやすくなります。
作業ごとに役割を分ける考え方を持つことで、ロボットの特性を無理なく活かしやすくなります。
フィジカルAIは物流・製造・建設・案内など幅広い現場で活用が期待されている
フィジカルAIは、周囲の状況を捉えながら機械やロボットが動く必要のある現場で、活用が期待されています。
とくに物流、製造、建設、清掃、案内や見守りでは、人の負担を補ったり、作業の継続性を高めたりする役割が考えられます。
人を完全に置き換えるためではなく、人が判断や対応に集中しやすい環境をつくる技術として捉えると、活用場面をイメージしやすいでしょう。
物流では荷物の仕分けや搬送を支援する
物流の現場では、荷物の種類や置かれている場所を確認し、仕分けや搬送を支援する用途が期待されています。
倉庫には大きさや形が異なる荷物が集まり、入荷量や保管場所も日によって変わることがあります。
そのため、決められた場所へ同じ物を運ぶだけでなく、その時点の荷物や通路の状態に合わせて動くことが求められる場面があります。
たとえば、搬送機器が棚や台車の位置を確認しながら荷物を運んだり、仕分け作業で対象物を見分けたりする活用が考えられます。
人が多く行き交う場所では、作業者や障害物との距離に配慮しながら移動することも大切です。
フィジカルAIの活用が進めば、荷物を運ぶ作業そのものだけでなく、作業者が探す、持ち上げる、往復するといった負担を減らす支援につながる可能性があります。
| 物流で想定される場面 | 支援の例 |
|---|---|
| 入荷時 | 荷物の種類や置き場所の確認を補助する |
| 仕分け時 | 行き先ごとに荷物を分ける作業を支援する |
| 搬送時 | 通路や周囲の状況に配慮しながら荷物を運ぶ |
| 棚補充時 | 必要な商品や部品を所定の場所へ届ける |
製造では部品の取り扱いや検査を補助する
製造の現場では、部品をつかむ、決められた位置に置く、外観を確認するといった工程での活用が見込まれています。
部品には形状、材質、向き、表面の状態が異なるものがあり、扱い方に細かな配慮が必要になることもあります。
フィジカルAIを用いることで、部品の位置や向きを確認しながら取り扱う作業を補助できる可能性があります。
また、画像などから製品の状態を確認する検査では、見落としを減らすための確認役として活用を検討しやすいでしょう。
ただし、品質に関わる最終的な判断は、製品の種類や社内基準に応じて人が確認する運用が重要です。
とくに微細な違いの判定や、安全性に直結する製品の確認では、機器の結果だけに頼らず、複数の確認方法を用意することが望まれます。
- 部品の向きや位置を確認して取り出す
- 組み立て前に必要な部品がそろっているかを確かめる
- 表面の傷、汚れ、印字などを確認する
- 完成品を箱へ入れる作業を補助する
こうした用途では、単に作業速度を求めるだけではなく、製品を傷つけないことや、工程を安定して続けられることも大切なポイントになります。
建設や清掃では周囲の状況に応じた作業を目指す
建設や清掃の現場は、床面の状態、人や資材の位置、天候などによって環境が変わりやすい分野です。
フィジカルAIは、こうした変化がある場所で、機器が周囲を確認しながら作業するための技術として注目されています。
建設では、資材の運搬、現場の記録、作業場所の確認などを支援する用途が考えられます。
清掃では、床の汚れや障害物を確認しながら、清掃範囲を調整する機器への活用が期待されています。
たとえば、通路に人や物がある場合に進み方を見直したり、清掃が必要な場所を優先したりする仕組みです。
一方で、段差、水濡れ、足場の不安定さなどは、機器にとって判断が難しい要素になり得ます。
そのため、人が立ち入る場所や変化の大きい場所ほど、十分な見守りと運用ルールが欠かせません。
案内や見守りでは人とのやり取りを含む支援に活用される
施設での案内や見守りでは、移動する人の様子や周囲の混雑を踏まえた支援にフィジカルAIを活かせる可能性があります。
たとえば、来訪者を目的地の近くまで案内したり、必要に応じて担当者へ知らせたりする役割が考えられます。
病院、商業施設、宿泊施設、駅のように初めて訪れる人が多い場所では、案内の補助が役立つ場面があるでしょう。
見守りの分野では、決められた場所を巡回し、通常と異なる状況がないかを確認する支援も想定されています。
ただし、人の表情や行動にはさまざまな事情があり、機器だけで状況を決めつけることはできません。
困っている様子を見つけた場合も、必要に応じて人のスタッフへつなぐ仕組みを整えておくことが重要です。
相手の気持ちをくみ取る対応や、個別事情への配慮が必要な場面では、人による応対が中心になります。
フィジカルAIは、人との接点がある現場でも、案内のきっかけづくりや情報共有を支える存在として活用が広がっていくでしょう。
生成AIとフィジカルAIを組み合わせると、言葉による指示から現場作業までつなげやすくなる
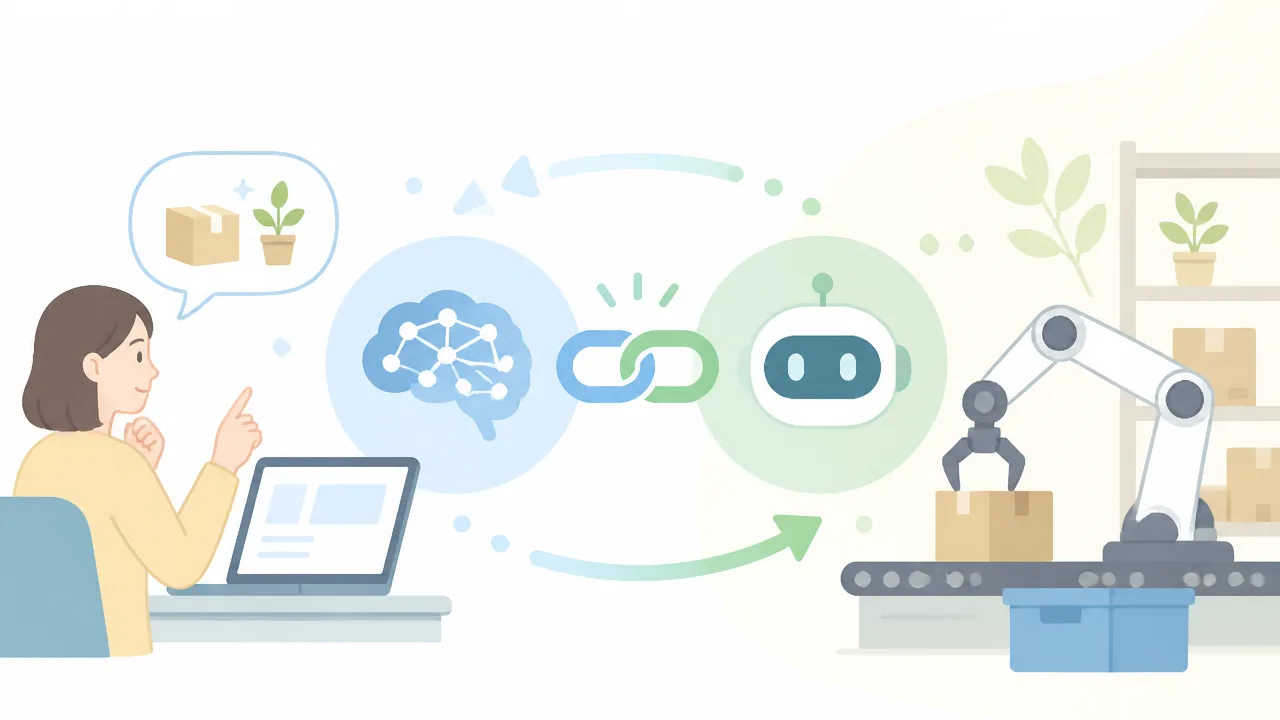
生成AIとフィジカルAIを組み合わせると、人が普段の言葉で伝えた依頼を、現場で行う作業へ結び付けやすくなります。
生成AIが指示の意味や優先順位を整理し、フィジカルAIが周囲の状況を確かめながら動くことで、「伝える」と「実行する」の間をつなぐ役割を分担できます。
ただし、すべてを機器に任せるのではなく、人が確認する場面を残すことが、無理のない運用につながります。
生成AIが人の言葉を理解して作業内容を整理する
現場での依頼は、「入口付近をきれいにしてほしい」「届いた荷物を所定の場所へ運んでほしい」のように、必ずしも細かな手順まで決まっているとは限りません。
生成AIは、このような言葉による依頼から、作業の目的、対象となる場所、優先度、必要な確認事項などを整理する役割を担えます。
たとえば「会議室を使える状態にして」という指示があった場合、机や椅子の配置を確認する、床に物がないか見る、必要に応じて担当者へ連絡するといった作業候補に分けて考えられます。
このとき生成AIは、現場で動く機器に対して、ただ長い文章をそのまま渡すのではなく、実行しやすい単位に指示を整理する窓口として働きます。
| 人からの依頼 | 生成AIが整理する内容 | 現場で必要になる行動の例 |
|---|---|---|
| 荷物を倉庫の棚まで運んで | 荷物の場所、届け先、優先度、扱い方 | 荷物を確認し、経路を選び、指定場所へ移動する |
| 混んでいる場所を案内して | 案内対象、目的地、混雑状況の確認 | 周囲を見ながら適切な経路を案内する |
| 作業台の準備をして | 必要な物、準備の順番、完了条件 | 対象物を確認し、決められた位置へ配置する |
また、依頼内容があいまいなときに、「どの荷物を優先しますか」「使用する部屋はどちらですか」と質問を返せる点も、生成AIを組み合わせる利点の一つです。
人が専門的な操作方法を覚えなくても、目的を言葉で伝えやすくなるため、現場の担当者にとって扱いやすい仕組みになり得ます。
フィジカルAIが現場の状態を見ながら動作を実行する
生成AIが作業内容を整理しても、実際の現場では予定どおりに進まないことがあります。
通路の状態、物の置かれ方、人の動きなどは時間とともに変わるため、現実の状況を確かめながら動作を調整する役割が必要です。
そこでフィジカルAIは、カメラや各種センサーから得た情報をもとに、対象物や周囲の位置関係を把握し、実行する動作を選びます。
たとえば、運搬する荷物の前に別の物が置かれていれば、別の経路を探したり、いったん停止して次の対応を考えたりします。
目的地に着いた後も、指定された棚や台に荷物を置ける状態かを確認することで、作業の完了を判断しやすくなります。
言葉の理解だけではなく、その場の変化に合わせて行動を調整することが、両者を組み合わせる大切なポイントです。
-
生成AI:依頼の意味を読み取り、作業の順序や条件を整理する役割です。
-
フィジカルAI:現場を認識し、移動、把持、配置などの動作を実行する役割です。
-
人:依頼の最終確認や、例外的な判断を担う役割です。
このように役割を分けることで、現場ごとに異なる指示にも対応しやすくなります。
一方で、整理された指示がそのまま実行できるとは限らないため、現場の情報を受けて内容を見直す流れも欠かせません。
人が確認や判断を担う仕組みを残すことで運用しやすくなる
生成AIとフィジカルAIを組み合わせる場合も、人による確認を必要な場面に残しておくことが大切です。
特に、作業の優先順位が変わる場合や、対象物の扱いに個別の配慮が必要な場合は、人が最終的に判断できる形が向いています。
たとえば、機器が「対象を見つけられない」「指示内容が複数通りに解釈できる」と判断したときは、担当者へ確認を求める流れを用意しておくとよいでしょう。
人が関わるポイントをあらかじめ決めておくと、現場の担当者も状況を把握しやすくなります。
-
人が言葉で作業を依頼します。
-
生成AIが目的や条件を整理し、確認が必要な点を尋ねます。
-
フィジカルAIが現場の状態を確認しながら作業を進めます。
-
迷う状況や予定と異なる状況では、人へ判断を引き継ぎます。
-
作業後に結果を共有し、必要に応じて人が確認します。
こうした流れであれば、機器の動きを活かしながらも、現場の事情や人の判断を大切にできます。
生成AIとフィジカルAIの組み合わせは、すべてを自動化するためだけのものではありません。
人の指示を現場に伝わりやすくし、人が確認すべきことに集中しやすくする仕組みとして考えると、活用イメージを持ちやすいでしょう。
フィジカルAIの導入では、学習データ・安全性・費用を事前に検討する必要がある
フィジカルAIを現場へ導入する際は、十分な学習データ、安全に止まれる仕組み、導入後まで見通した費用計画をそろえて検討することが大切です。
デジタル上で使うAIとは異なり、機械が現実の空間で動くため、想定外の状況への備えが導入のしやすさを左右します。
「何をできるようにしたいか」だけでなく、「うまくいかないときにどうするか」まで決めておくことが、無理のない活用につながります。
現実世界の動作を学ぶには多様なデータが必要
フィジカルAIが物を認識し、つかみ、運ぶといった作業を行うには、現場に近いさまざまなデータを学ぶ必要があります。
同じ種類の商品でも、置かれた向き、明るさ、重なり方、表面の状態が異なれば、カメラやセンサーから得られる情報も変わります。
そのため、整った環境だけのデータで学習させると、実際の現場で判断しにくくなる場合があります。
たとえば倉庫内で箱を扱うなら、箱の大きさや色、ラベルの有無、積まれた状態など、日常的に起こる違いを考慮することが求められます。
導入前には、対象となる作業について、どのようなばらつきがあるかを整理しておくとよいでしょう。
-
扱う物の形状・重さ・素材にどの程度の違いがあるか。
-
照明、通路幅、床面など、作業場所の環境が変わるか。
-
人や台車など、周囲を移動するものがあるか。
-
季節や時間帯によって、作業量や配置が変化するか。
既存の作業記録や画像を利用できることもありますが、利用範囲や管理方法は社内のルールに沿って確認する必要があります。
また、最初から多くの作業を任せようとするより、対象を限定してデータを集め、結果を見ながら範囲を広げる方法が取り組みやすいでしょう。
誤った動きを想定した停止機能や監視体制が重要
フィジカルAIでは、機械が意図しない方向へ動いたり、対象物を正しく認識できなかったりする場面を想定した安全設計が欠かせません。
異常を検知したときに安全に停止できることは、導入時に確認したい基本の一つです。
停止ボタンを設けるだけでなく、センサーによる検知、動作範囲の制限、速度の調整、人が近づいた際の対応などを、作業環境に合わせて検討します。
| 確認したい項目 | 検討の例 |
|---|---|
| 停止の方法 | 緊急時に誰でも停止できる位置や手順になっているかを確認します。 |
| 立ち入り範囲 | 人が通る場所と機械が動く場所を分けられるかを検討します。 |
| 異常時の連絡 | 停止後に誰へ知らせ、どのように再開を判断するかを決めます。 |
| 日常の点検 | センサーや可動部分の状態を確認する担当と頻度を定めます。 |
安全対策は、機械を導入する担当者だけで決めるより、実際にその場で働く人の意見も聞きながら整えることが大切です。
現場の動線や作業の忙しい時間帯を把握している人の声は、見落としやすい注意点を見つける手がかりになります。
運用開始後も、停止した回数や判断に迷った場面を記録し、設定や手順を見直せるようにしておくと安心です。
機械・センサー・保守を含めた導入計画が求められる
フィジカルAIの導入費用は、AIの利用料だけでは考えにくく、機械本体、カメラなどのセンサー、設置工事、通信環境、保守まで含めて見積もる必要があります。
特に、既存設備との連携や作業場所の調整が必要な場合は、導入前の準備に時間と費用がかかることがあります。
初期費用だけで判断せず、運用を続けるための費用と担当者の負担を合わせて見ることが重要です。
-
解決したい作業上の課題を具体的に決めます。
-
対象作業の頻度、作業時間、環境条件を記録します。
-
必要な機械、センサー、設置場所、通信環境を確認します。
-
点検、部品交換、設定変更など、導入後に必要な対応を整理します。
-
小さな範囲で試し、作業の変化と費用のバランスを確認します。
保守については、故障時の連絡先、復旧までの流れ、日常点検を誰が担うかをあらかじめ明確にしておくと、現場が戸惑いにくくなります。
また、導入によって作業手順が変わる場合は、担当者向けの説明や練習の時間も計画に含めることが必要です。
フィジカルAIは、導入した時点で完成するものではなく、現場に合わせて調整を重ねながら活用していく仕組みです。
学習データ、安全面、費用、保守の準備を丁寧に進めることで、現場に合った無理のない導入計画を立てやすくなるでしょう。
まとめ
この記事のポイントをまとめます。
- フィジカルAIは現実世界の状況を捉え、機械や設備の動きにつなげる技術です。
- 生成AIは文章・画像・音声など、デジタル上の情報を作り出す技術です。
- フィジカルAIはロボット本体ではなく、周囲に合わせて判断するための仕組みと考えられます。
- 「見る・判断する・動く・確かめる」の流れを繰り返し、変化する環境への対応を目指します。
- 従来型ロボットは決まった作業に向き、フィジカルAI搭載ロボットは変化のある場面で活用が期待されます。
- 物流、製造、建設、清掃、案内など、さまざまな現場での活用が考えられています。
- 生成AIと組み合わせることで、言葉による依頼を現場での作業へつなげやすくなります。
- 導入時は学習データ、安全に停止する仕組み、費用や運用体制を事前に検討することが大切です。
フィジカルAIと生成AIは、似た言葉に見えても、得意とする役割が異なります。
生成AIは情報を作り、フィジカルAIは現実の状況を踏まえて機械の動きにつなげる技術です。
どちらか一方を選ぶというより、目的に合わせて役割を考えると、AIとの付き合い方が見えやすくなるでしょう。
まずは身近な仕事や暮らしの中で、「情報を整理したい場面」と「実際の作業を支えたい場面」を分けて考えてみてください。
技術の特徴を知ることが、自分や職場に合った活用方法を落ち着いて検討する第一歩になります。